reinforcement-autonomous-hexapod là dự án robot sáu chân mã nguồn mở trên GitHub của tác giả NguyenTrongPhuc552003: một con robot 18 servo (3 servo mỗi chân) chạy Linux trên BeagleBone AI, có driver kernel riêng, thư viện động học, nhiều kiểu dáng đi và cả học tăng cường (TD3). Theo tài liệu kho mã, đây là một dự án nghiên cứu mở và đang tiếp tục được phát triển.
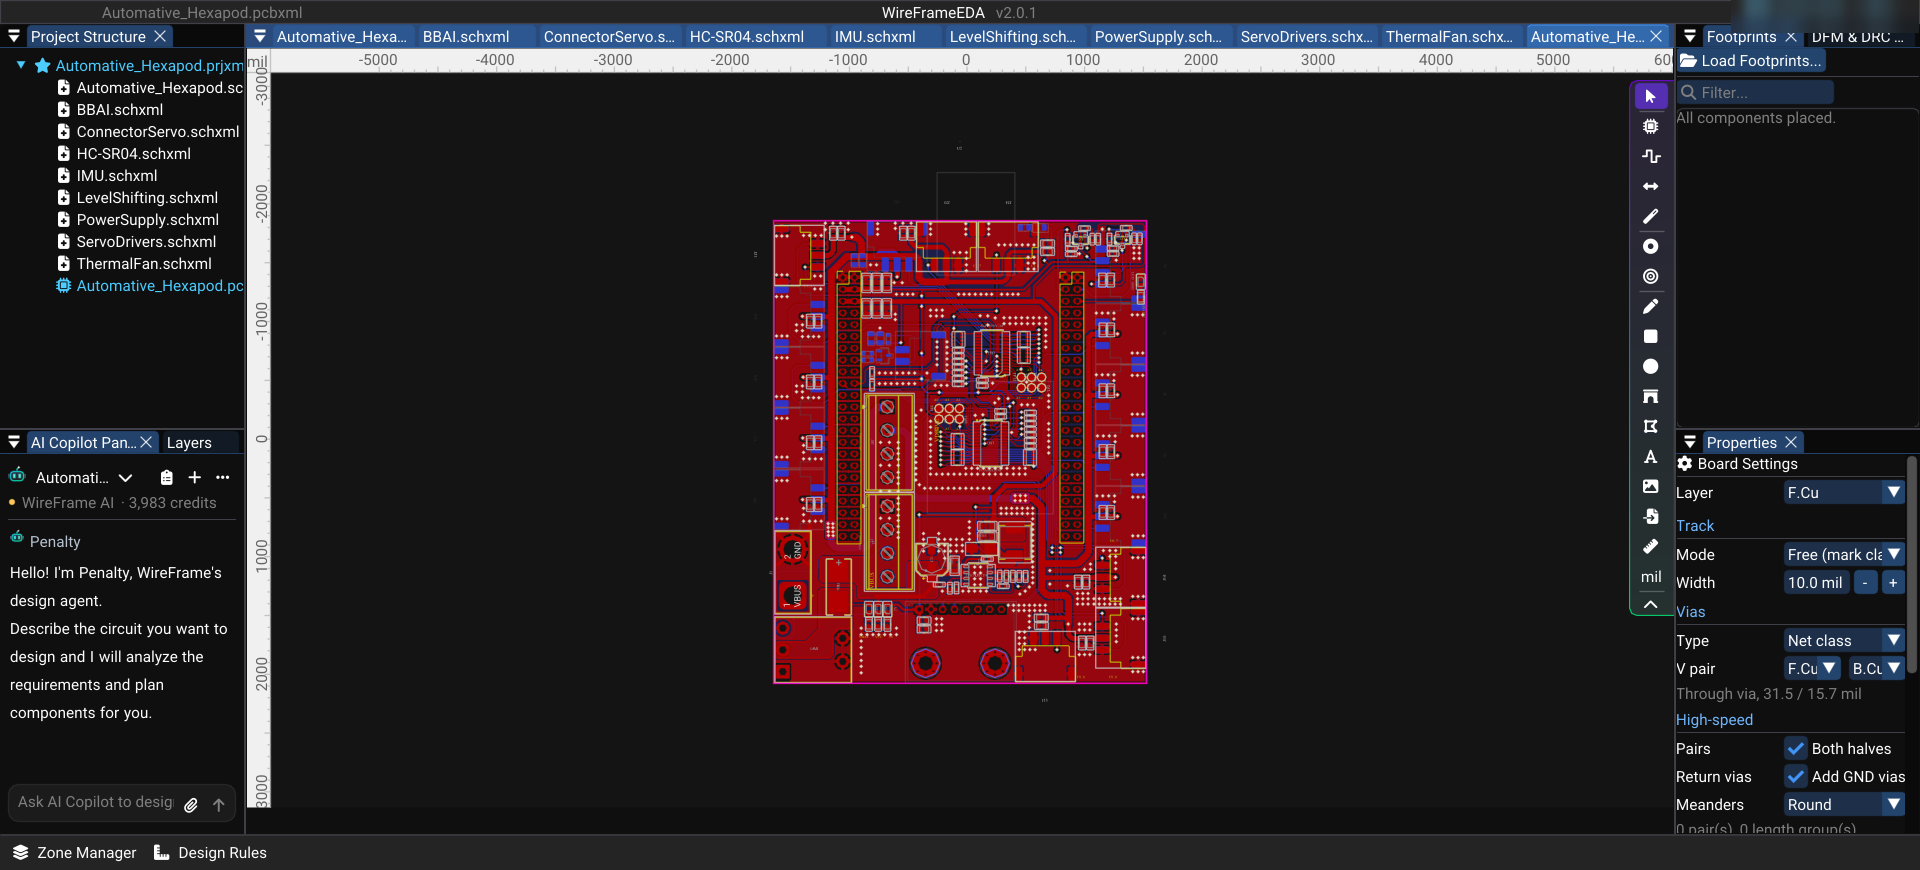
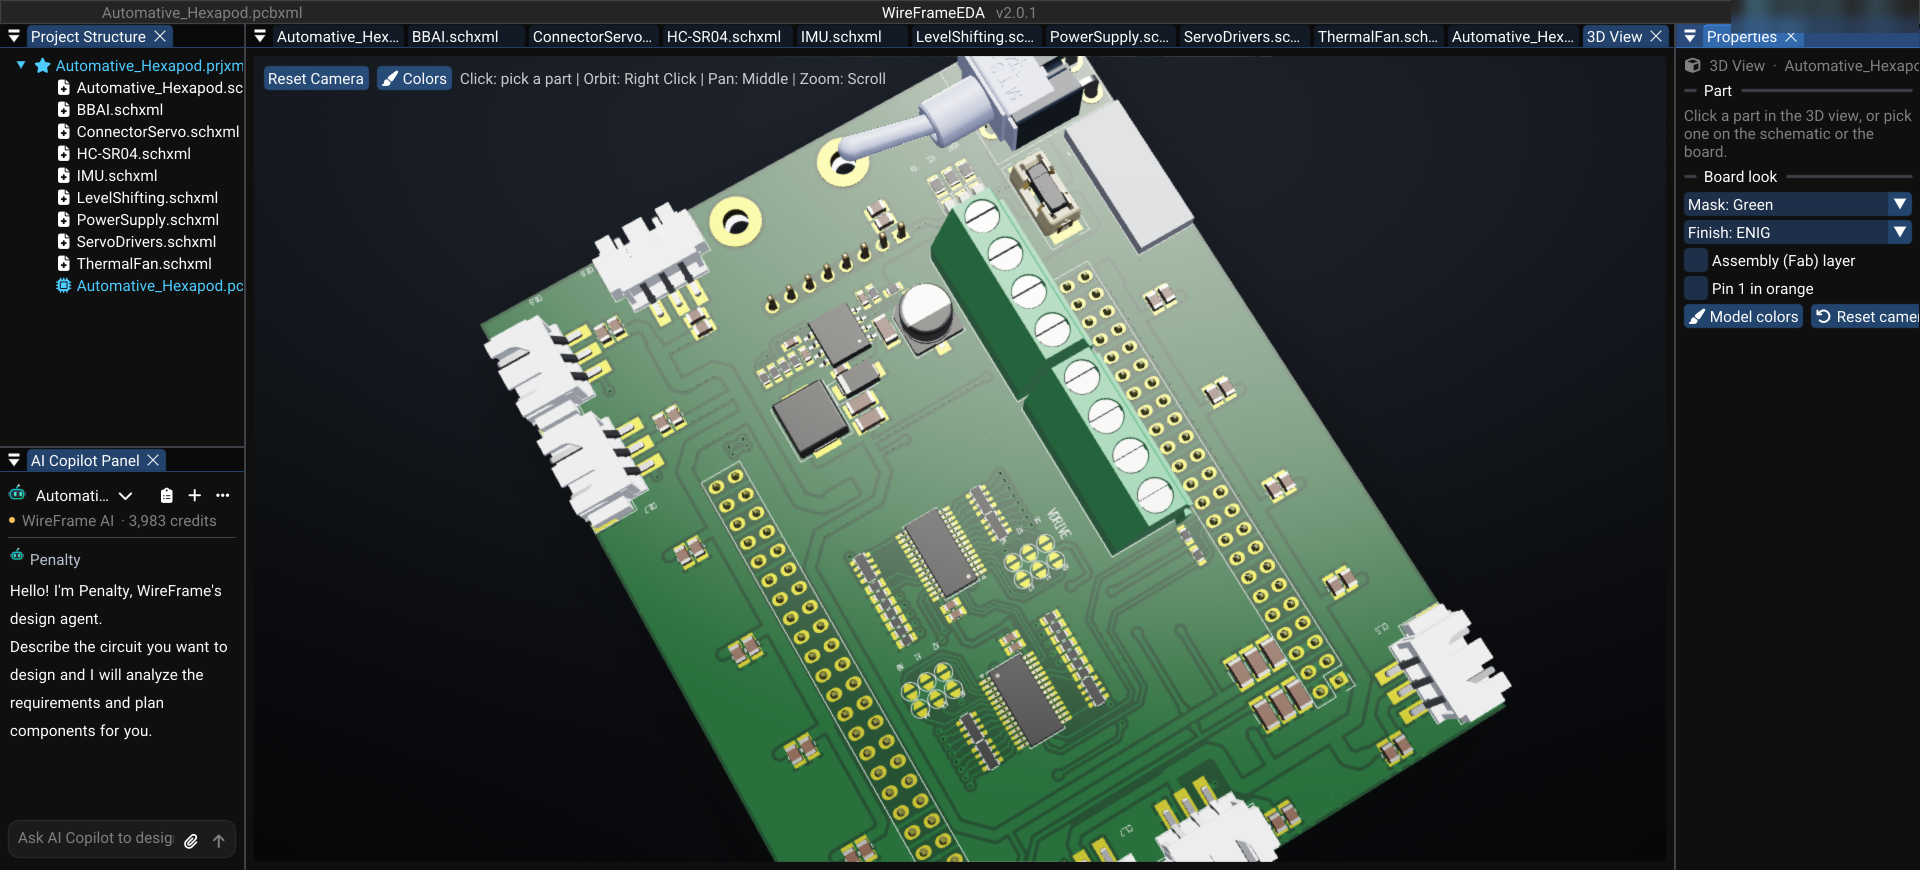
Bài này xem phần cứng: bo mạch chính (phiên bản 1.1.0), mở trong WireFrame EDA.
Bo mạch có những khối nào#
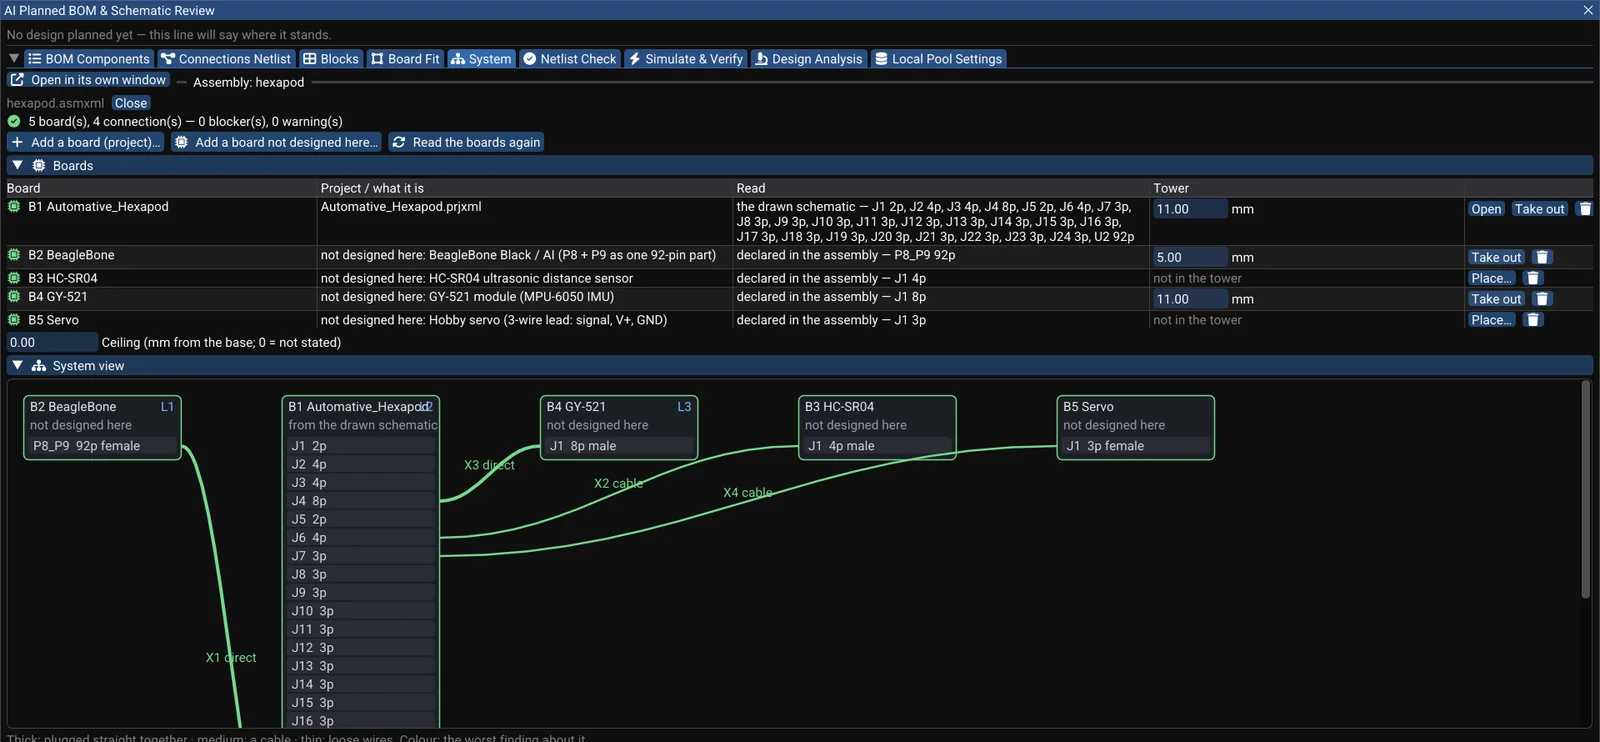
Sơ đồ được chia thành 9 trang, mỗi trang một khối:
| Trang | Nội dung chính |
|---|---|
| BBAI | Header cắm BeagleBone AI, LED trạng thái |
| ServoDrivers | 2 × PCA9685 (bộ phát PWM 16 kênh qua I²C), jumper hàn chọn địa chỉ |
| ConnectorServo | 18 cổng servo, mỗi cổng có tụ lọc riêng, chia 2 đường nguồn servo |
| PowerSupply | Buck TPS54331, diode Schottky SS54, cầu chì, công tắc nguồn, cổng pin |
| IMU | MPU6050 (gia tốc + con quay) |
| HC-SR04 | Cảm biến khoảng cách siêu âm |
| LevelShifting | Chuyển mức 3,3 V ↔ 5 V bằng MOSFET |
| ThermalFan | Điều khiển quạt tản nhiệt |
Dành cho thành viên
Đọc tiếp — miễn phí
Đăng nhập hoặc tạo tài khoản WireFrame để đọc hết bài này và mọi hướng dẫn trên blog.
- Phần còn lại của bài — khoảng 2 phút đọc
- Cùng một tài khoản đăng nhập ứng dụng WireFrame
- Công cụ thiết kế miễn phí, không giới hạn thời gian
Sign in to WireFrame
One account for the desktop app and this site.