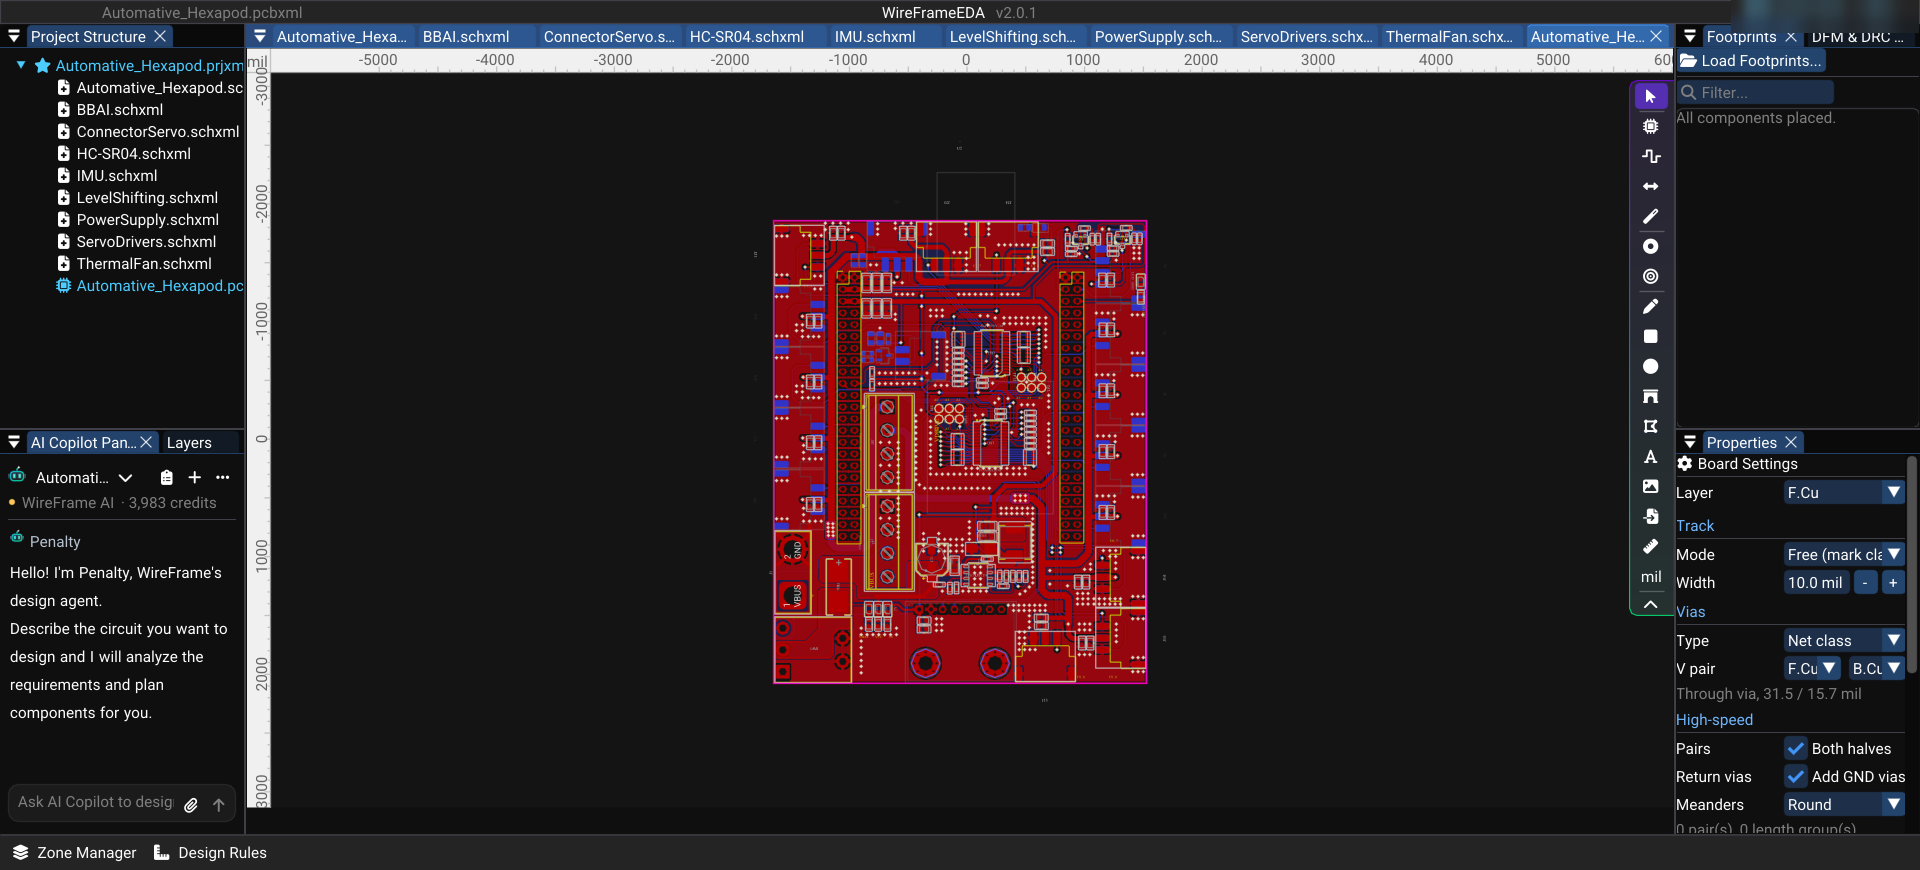
Hướng dẫn thiết kế mạch in, khớp độ dài, chuyển từ KiCad và mạch mẫu từ cộng đồng — bằng tiếng Việt.
Đọc bo mạch chính của dự án robot sáu chân mã nguồn mở reinforcement-autonomous-hexapod: BeagleBone AI, 2 × PCA9685 điều khiển 18 servo, IMU MPU6050, cảm biến siêu âm và nguồn TPS54331 — mở trong WireFrame EDA.